PZT薄膜を用いたマイクロメス
普通の手術用メスは小型のボルト締め振動子を用いているので,手に持って使うほどの大きさで,とても大きなデバイスとなります。圧電薄膜を用いて振動子を作製すれば,内視鏡の中を通して体の中に入れることが可能なほど小型化ができるので,非侵襲での手術も可能となります。
デバイス
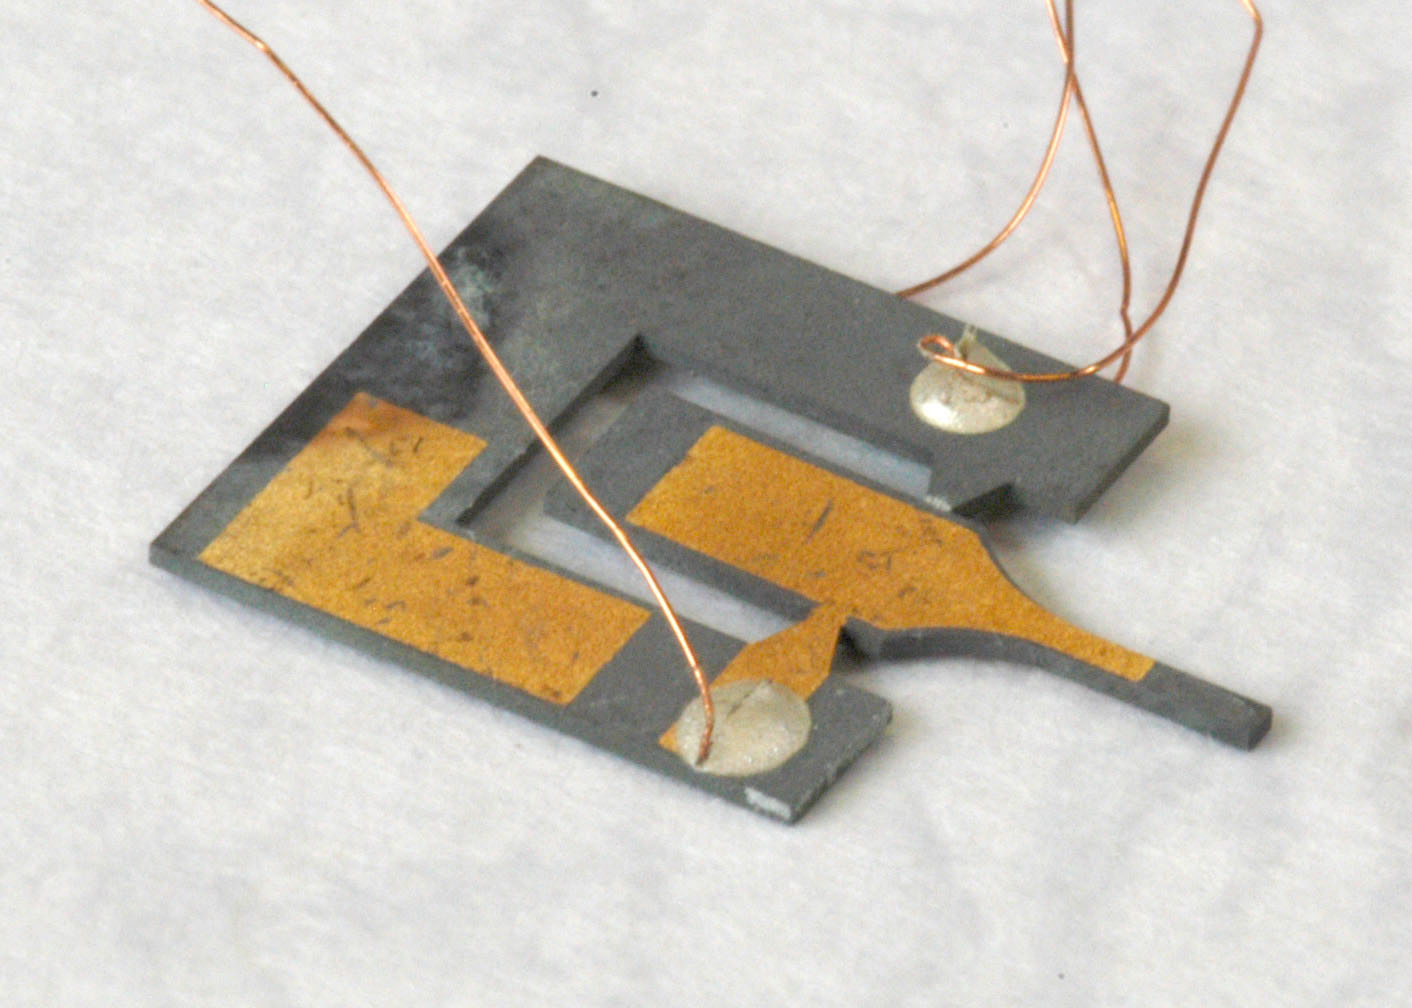
チタン基板をデバイスの形状に放電加工で切り抜き,水熱合成法によりPZT膜を成膜しました。真空蒸着により金電極を両面に付けています。
羽子板状に見えるところがマイクロメスとなる超音波振動子です。振動の節になる中央部で固定できる構造となっています。
見えている表面の電極を駆動に用います。チタン電極と金電極の間に駆動電圧を印加します。裏面はセンサー用の電極で,振動子面の電極とフレームに形成したダミー電極との差動電圧を平衡回路で受けることで,雑音や外部電界の影響を受けないようにしています。
振動モード
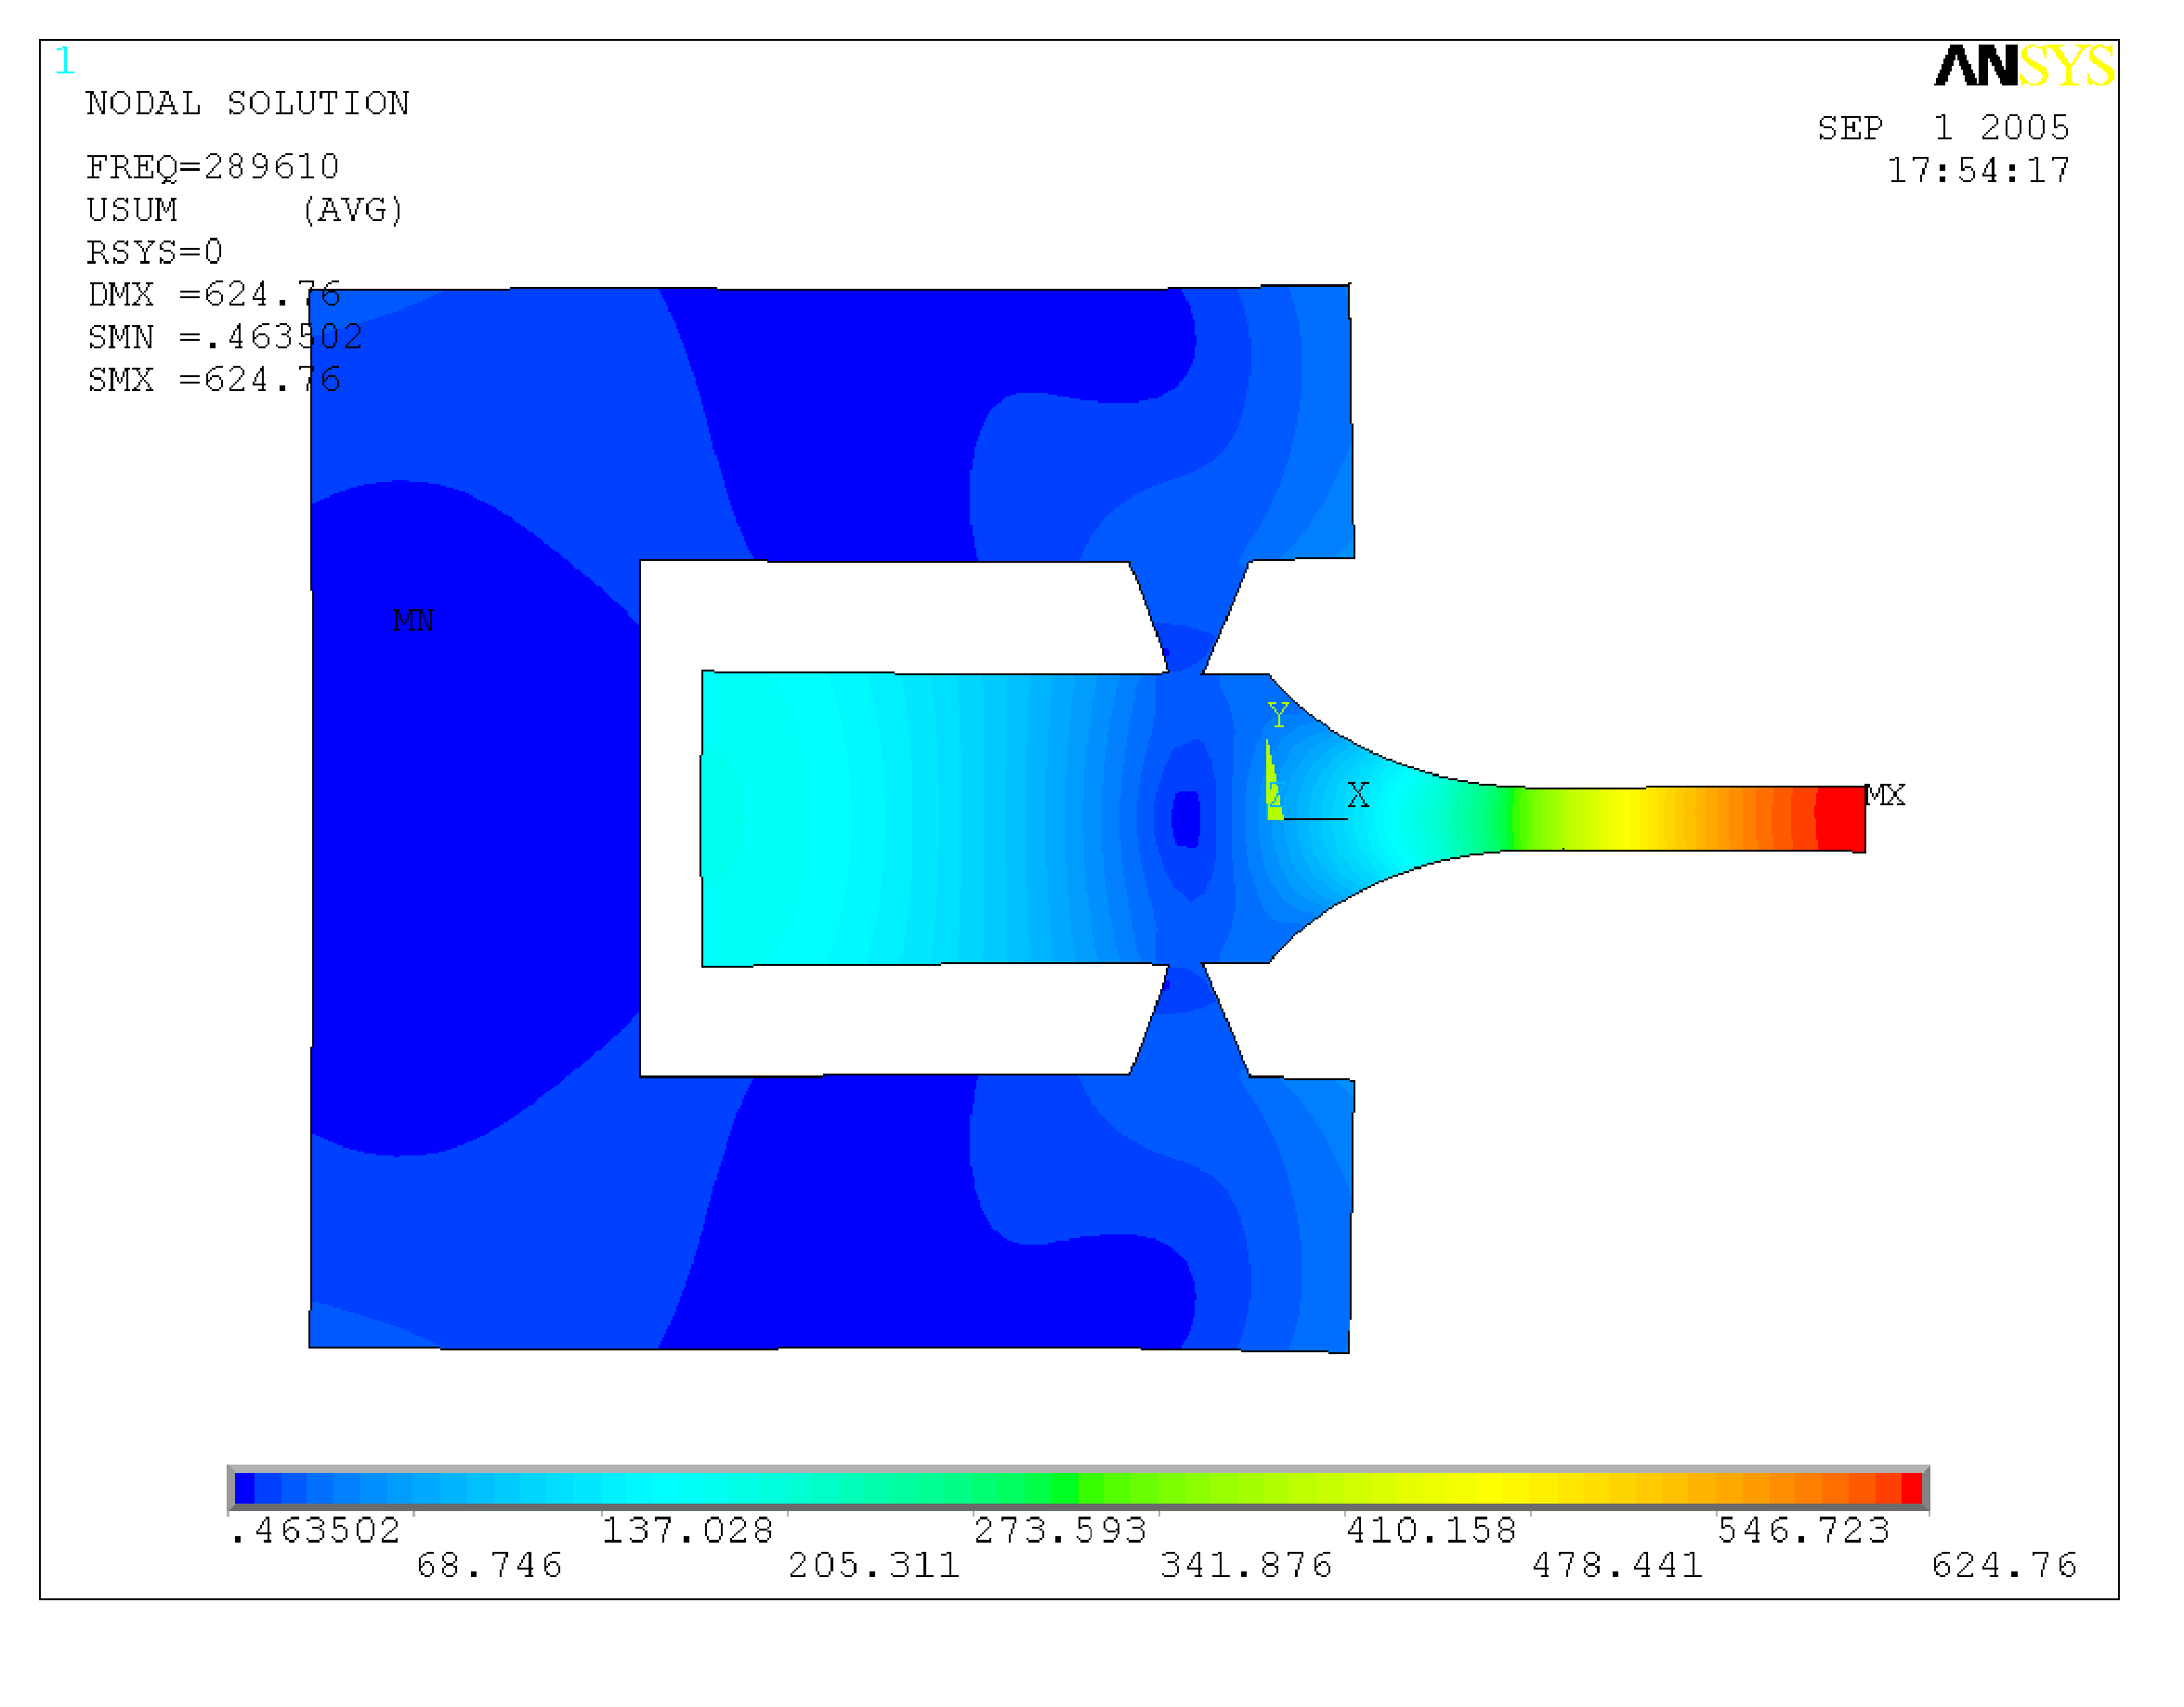
有限要素法による振動モード解析結果です。青く見える部分が振動が小さく,赤く見える部分が大きな振動変位となっています。羽子板の持ち手にあたる部分の先端がもっとも大きな振動速度となります。
共振周波数は約300kHzです。この共振周波数で駆動することにより,長手方向の伸縮振動だけが強く励振されます。素子の暑さは薄く,駆動電極は片面だけですが,たわみ振動が励振されることはありません。固有モードを励振するからです。
圧電膜は厚み方向に分極されていて,駆動電圧も厚み方向に印加されます。ポアソン比を介して振動は結合しているので,長手方向の振動が励振されます。
振動速度
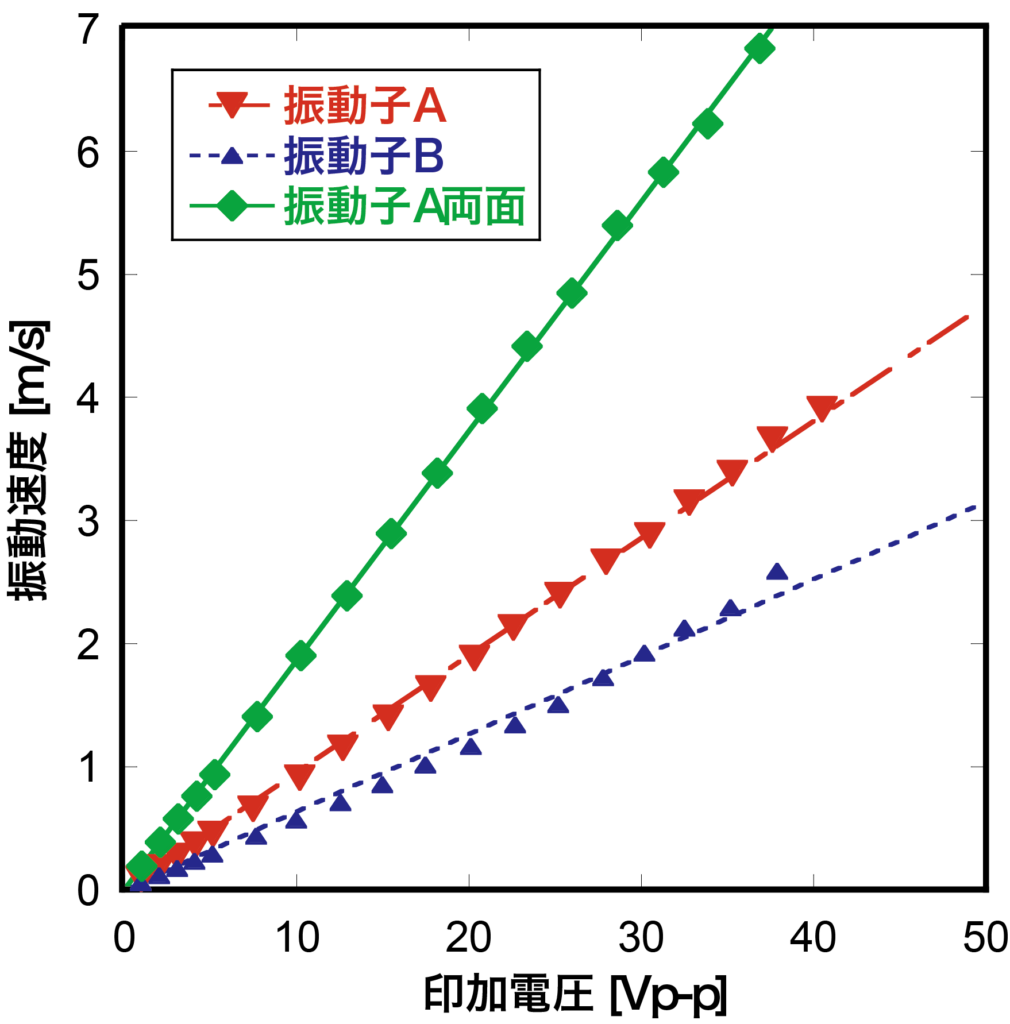
振動子先端部の軸方向振動(上の図で赤い部分の左右方向の振動)速度を,レーザードップラー振動計で測定しました。片面の駆動で3m/s以上の高い振動速度を得ています。
さらに振動速度を大きくするため,本来センサー用として設置した裏面の電極も駆動に使ってみました。両面での駆動となり,駆動力が2倍になるので,内部損失に抗して励振される振動速度も2倍になりました。7m/sという振動速度は材料の応力限界からすると,結構限界に近い値です。
しかし,振動速度が大きく取れることと,大きな仕事ができることはちょっと違います。このデバイスでは発生力が小さかったので振動子先端に負荷を与えると振動が小さくなってしまい,大きなパワーを得ることは難しいという問題がありました。
試作デバイス
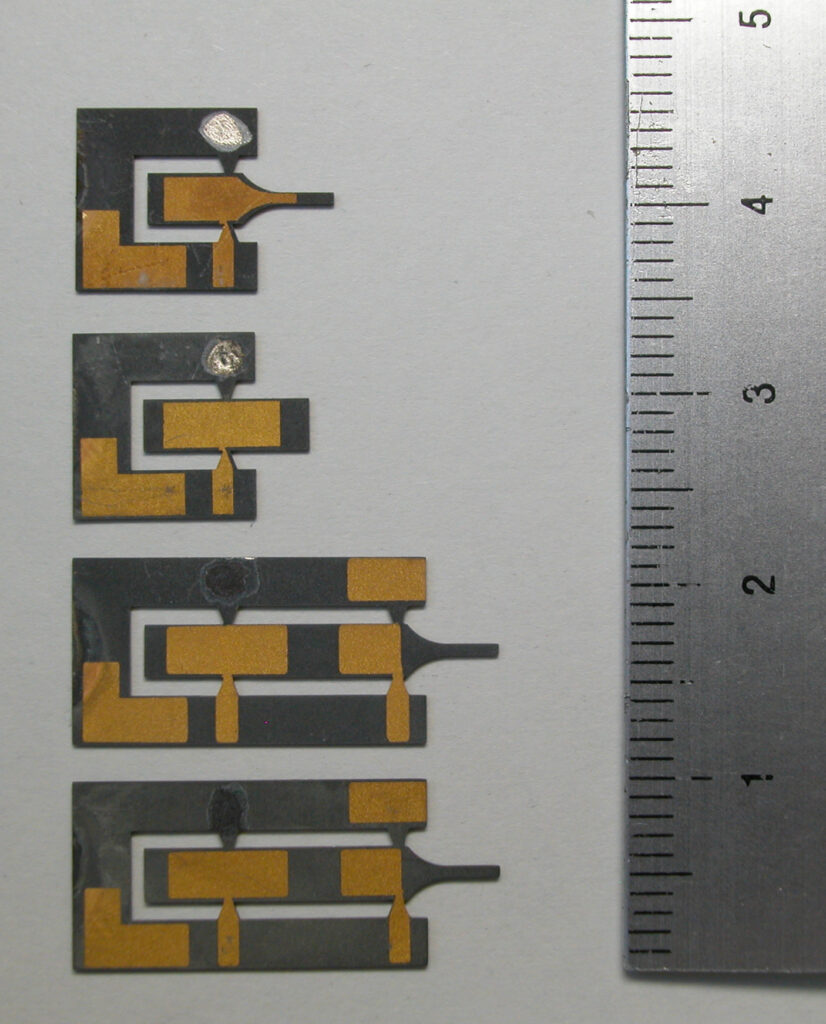
研究では,様々な形状の振動子を作製しています。
短冊状の振動子は基礎的なデータを収集するため。
下の二つは,2つの振動子を縦続接続してあります。縦続接続することで2倍以上の駆動力を発生させて大きな出力を得ようという訳です。
だいたいの大きさも右に置いた物差しの値からだいたい分かると思います。数値はセンチメートルを示しています。小さな目盛りは1mmです。
穿孔と霧化
振動子を振動させてその効果を撮った動画です。
前半は振動子の先端に水を浸した脱脂綿を押し当てて霧化を行っている映像です。細かなドライフォッグが生成されています。
後半は肉の脂身の部分に振動子先端を押しつけたときの映像です。振動をオンにすることで,穿孔して切るよう様子を撮っていますが,赤身に対して力が足りなくて….。