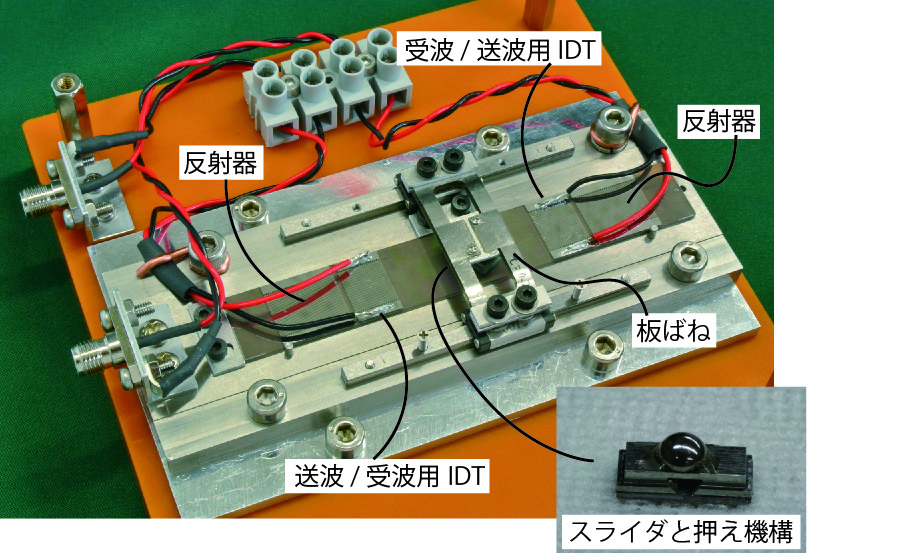
これまでアクチュエーターやセンサーなどの研究に取り組んできました。
アクチュエーター/超音波モーター
リニアモーター 進行波型 定在波型
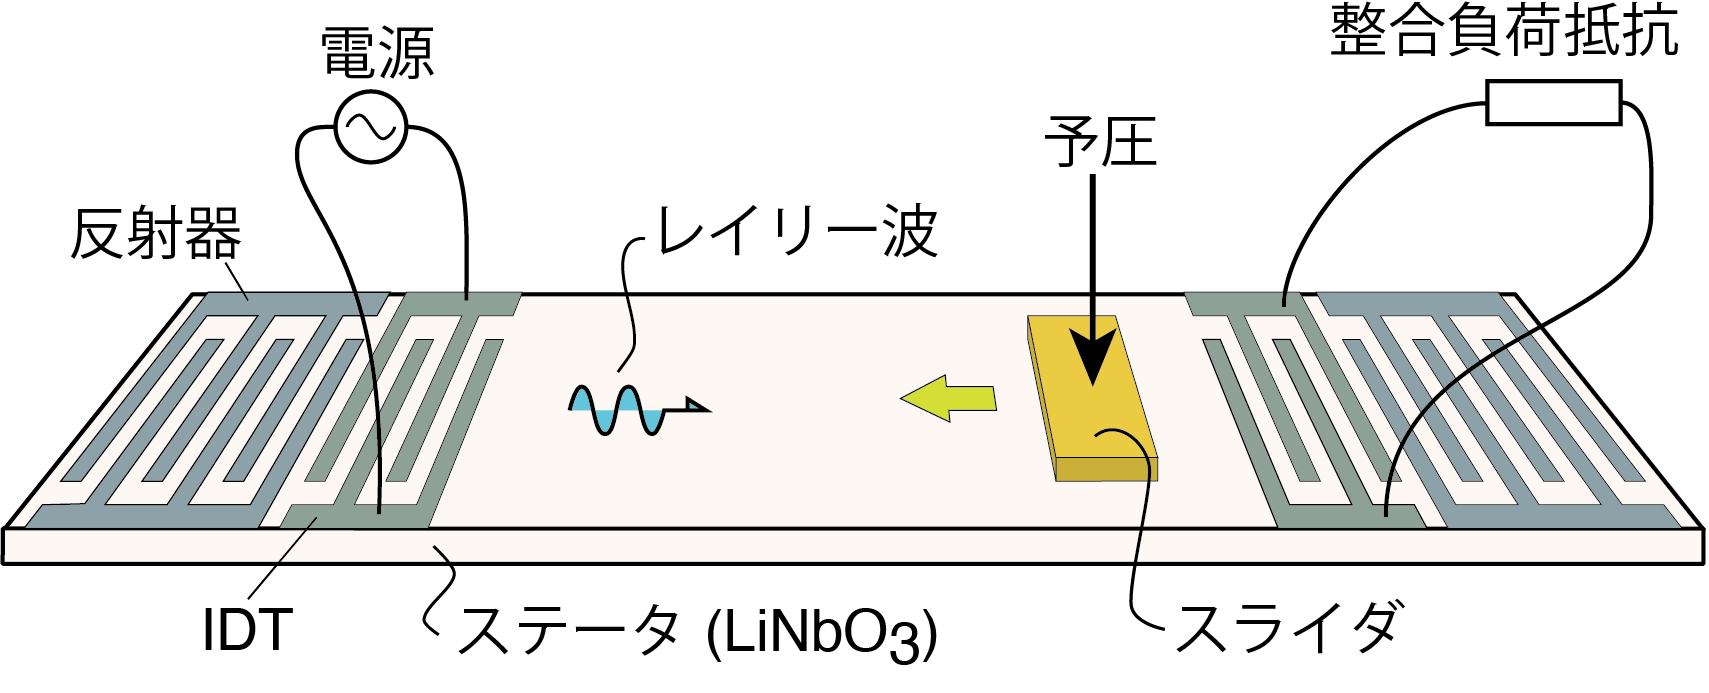
数10kHzから数10MHzまでの固体振動を駆動力源とし,摩擦力を介して直線運動へ変換するアクチュエータ。
導波路となる弾性体を伝搬する進行波を利用するモーター,定在波振動を利用するモーターとあります。
PZTなどの圧電セラミクスを用いた振動システムやニオブ酸リチウムなどの圧電結晶を用いたデバイス。
回転モーター 進行波型 定在波型
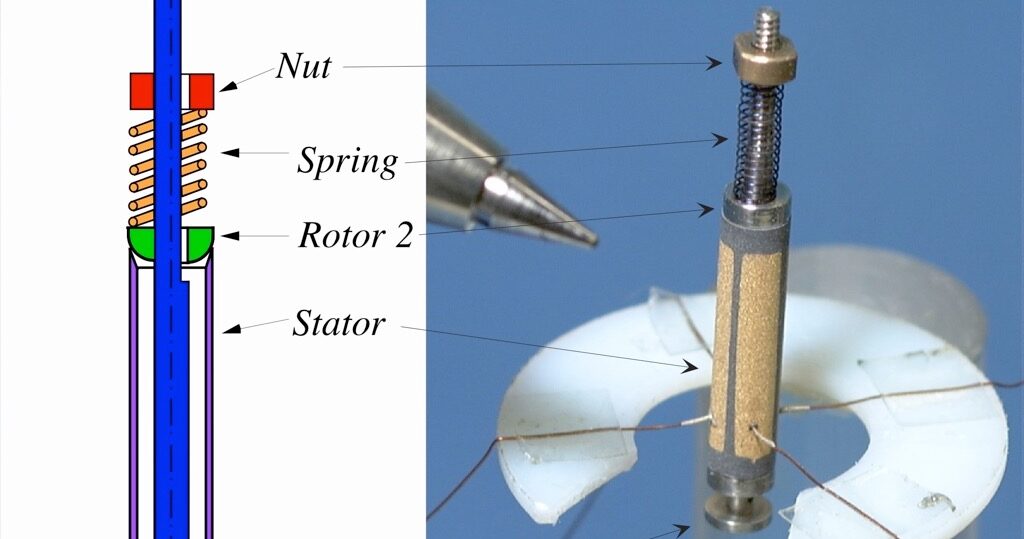
数10kHzから数100kHzまでの固体振動を駆動力源とし,摩擦力を介して回転運動へ変換するアクチュエータ。
導波路となる弾性体を伝搬する進行波を利用するモーター,定在波振動を利用するモーターとあります。
PZTなどのバルク圧電セラミクスを用いた振動システムや,圧電膜を用いたデバイスがあります。
弾性表面波霧化器
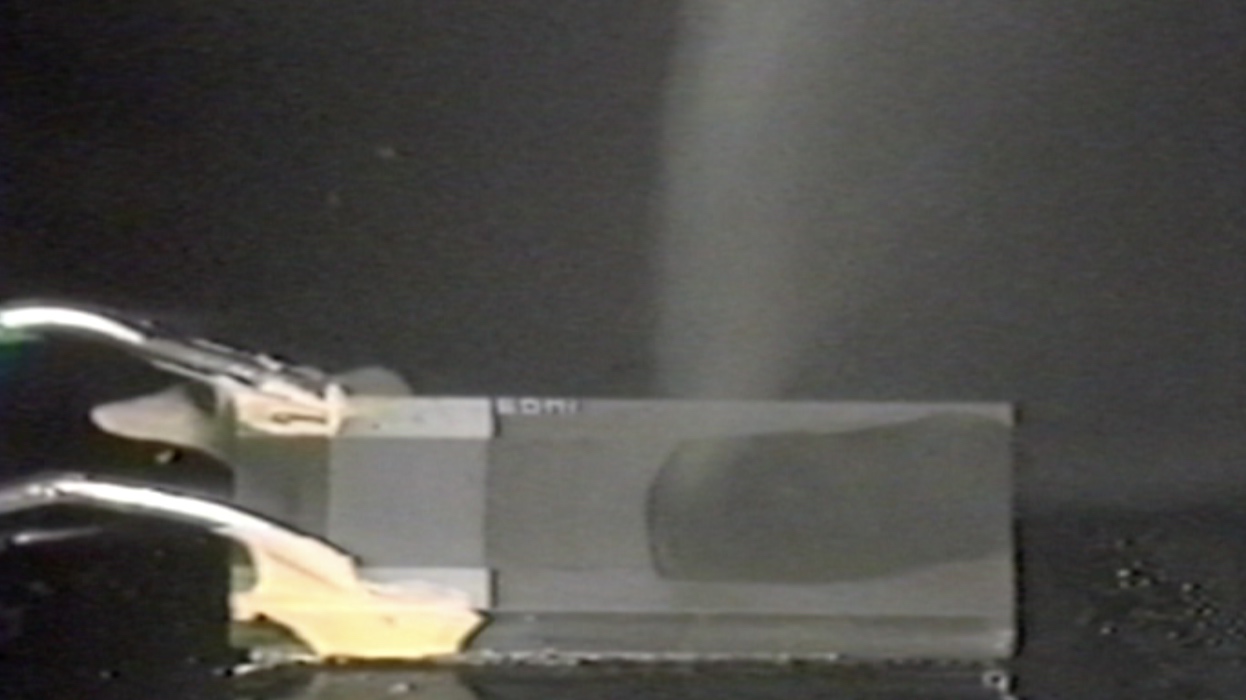
10MHzから数100MHz程度のの固体振動により,液体を微粒子にして噴霧するデバイス。
10MHz以上の高周波振動を用いることで,粒径が数ミクロン以下となるドライフォッグを発生します。
圧電結晶と弾性表面波の利用により素子をマイクロ化し,カテーテルに組み込むことを可能とした。
マイクロメス
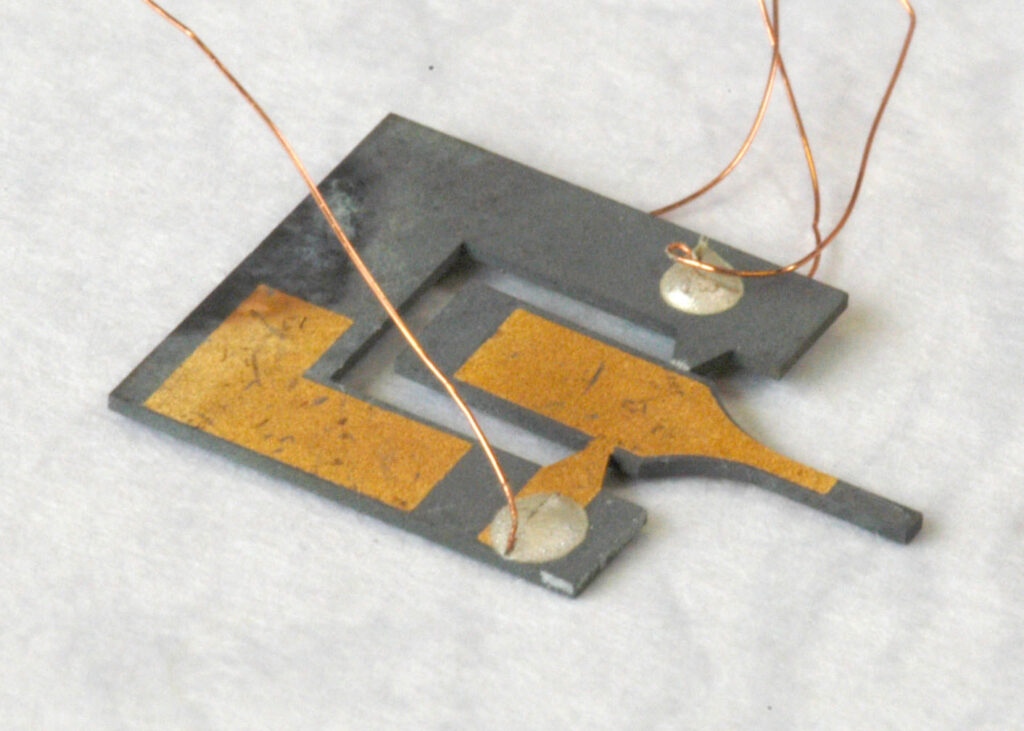
数100kHzの超音波振動を励振し,1m/s以上の振動速度を得ることで,切断するデバイス。
チタン基板上に圧電体を成膜する構造で,高振幅動作を実現。同時にセンサー部も組み込み。
圧電膜で高振幅動作を可能とすることで,素子のマイクロ化を実現し,カテーテルへの組み込みの可能性。
液中アクチュエーター
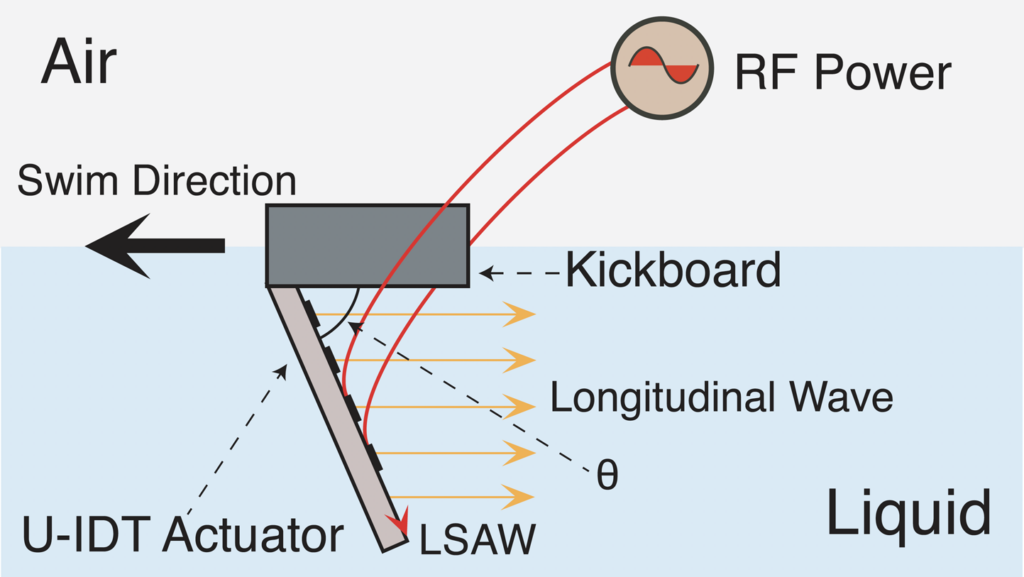
固体振動体から液中へ超音波を放射する際に発生する非線形作用による直進力を推進力とするアクチュエーター。
弾性表面波素子もしくは円板状バルク振動子を用いるデバイス構成。
非線形作用による推進力発生メカニズムは研究課題。
センサー
弾性表面波ジャイロセンサー
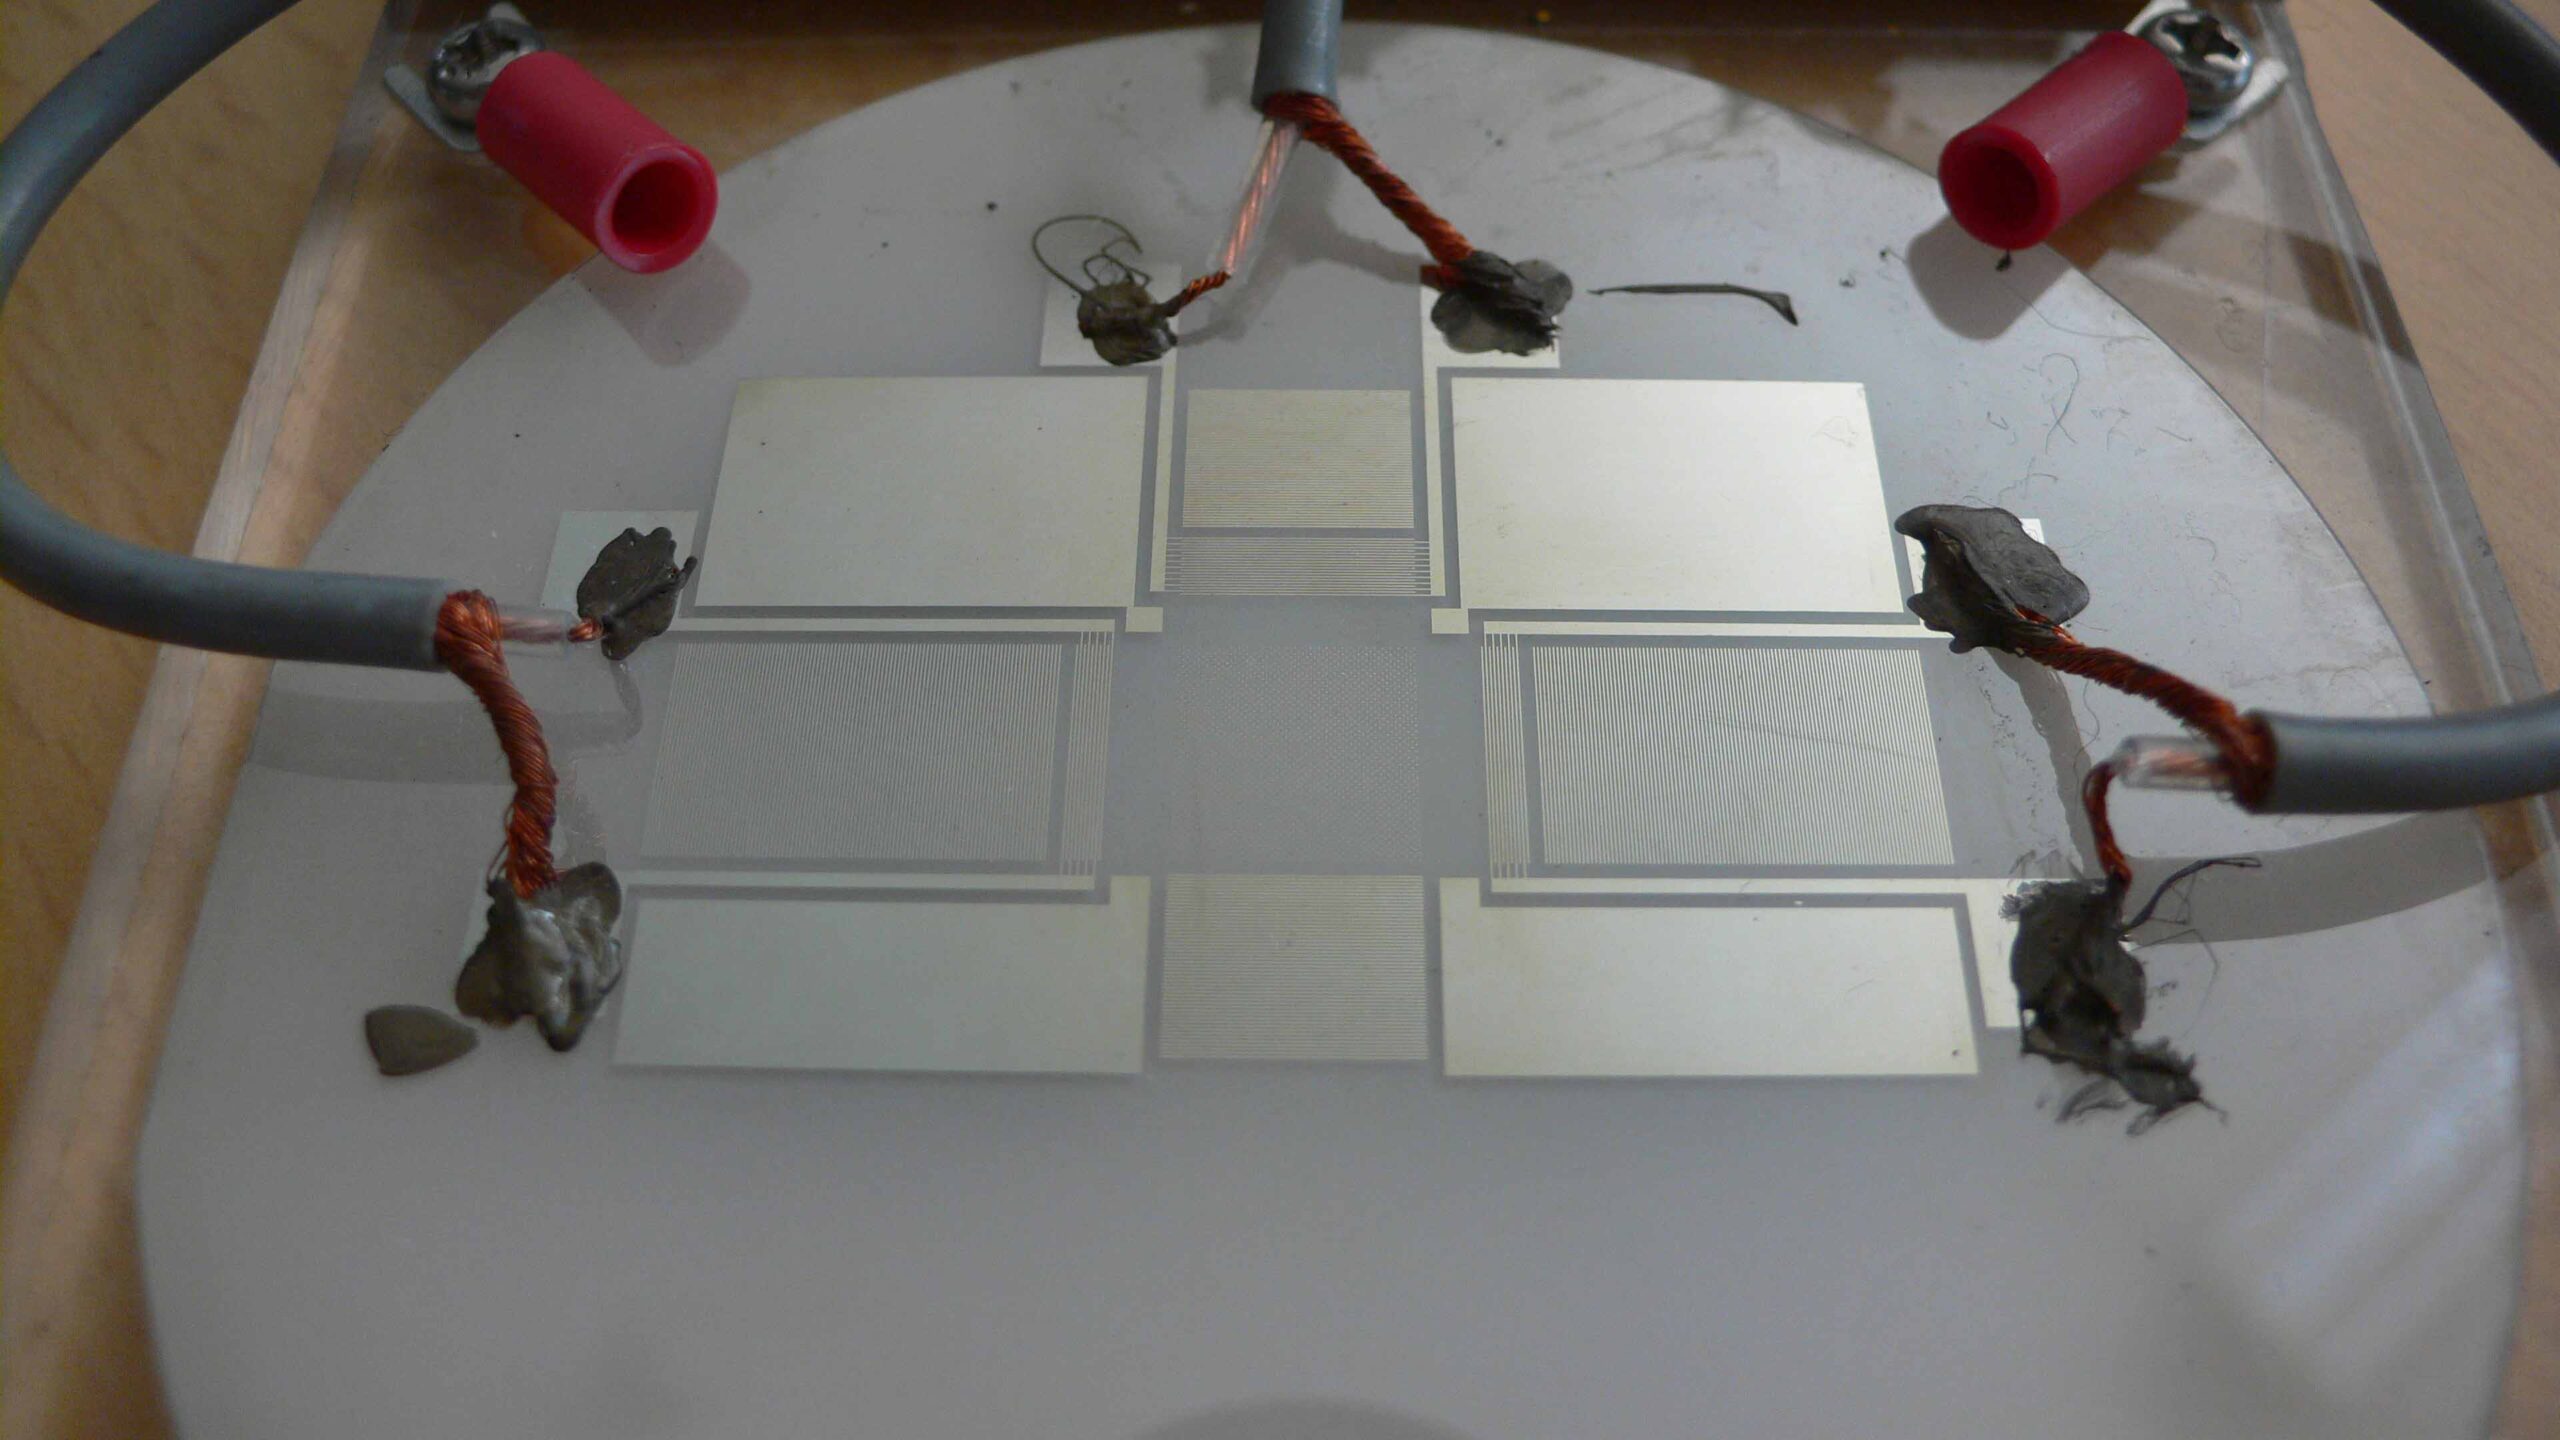
弾性表面波素子を利用することで,耐衝撃力を向上する振動ジャイロセンサー。
平面電極構造で振動の発生と検知を行い,数10MHzから数100MHz帯での動作周波数。
感度を向上することがなかなか難しいが,魅力的な構造であり,世界中でチャレンジが続く。
タッチプローブセンサー
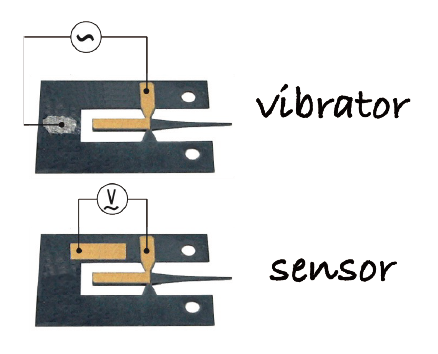
数100kHzの超音波振動を励振する振動子と,先端部の振動状態を検知するセンサー一体のデバイス。
センサー電極からの出力を,擬似的な平衡差動回路とすることで低雑音化し,高感度化を実現。
先端部に先鋭化ファイバーガラスを配し,高感度タッチプローブセンサーを実現。
広帯域超音波プローブ
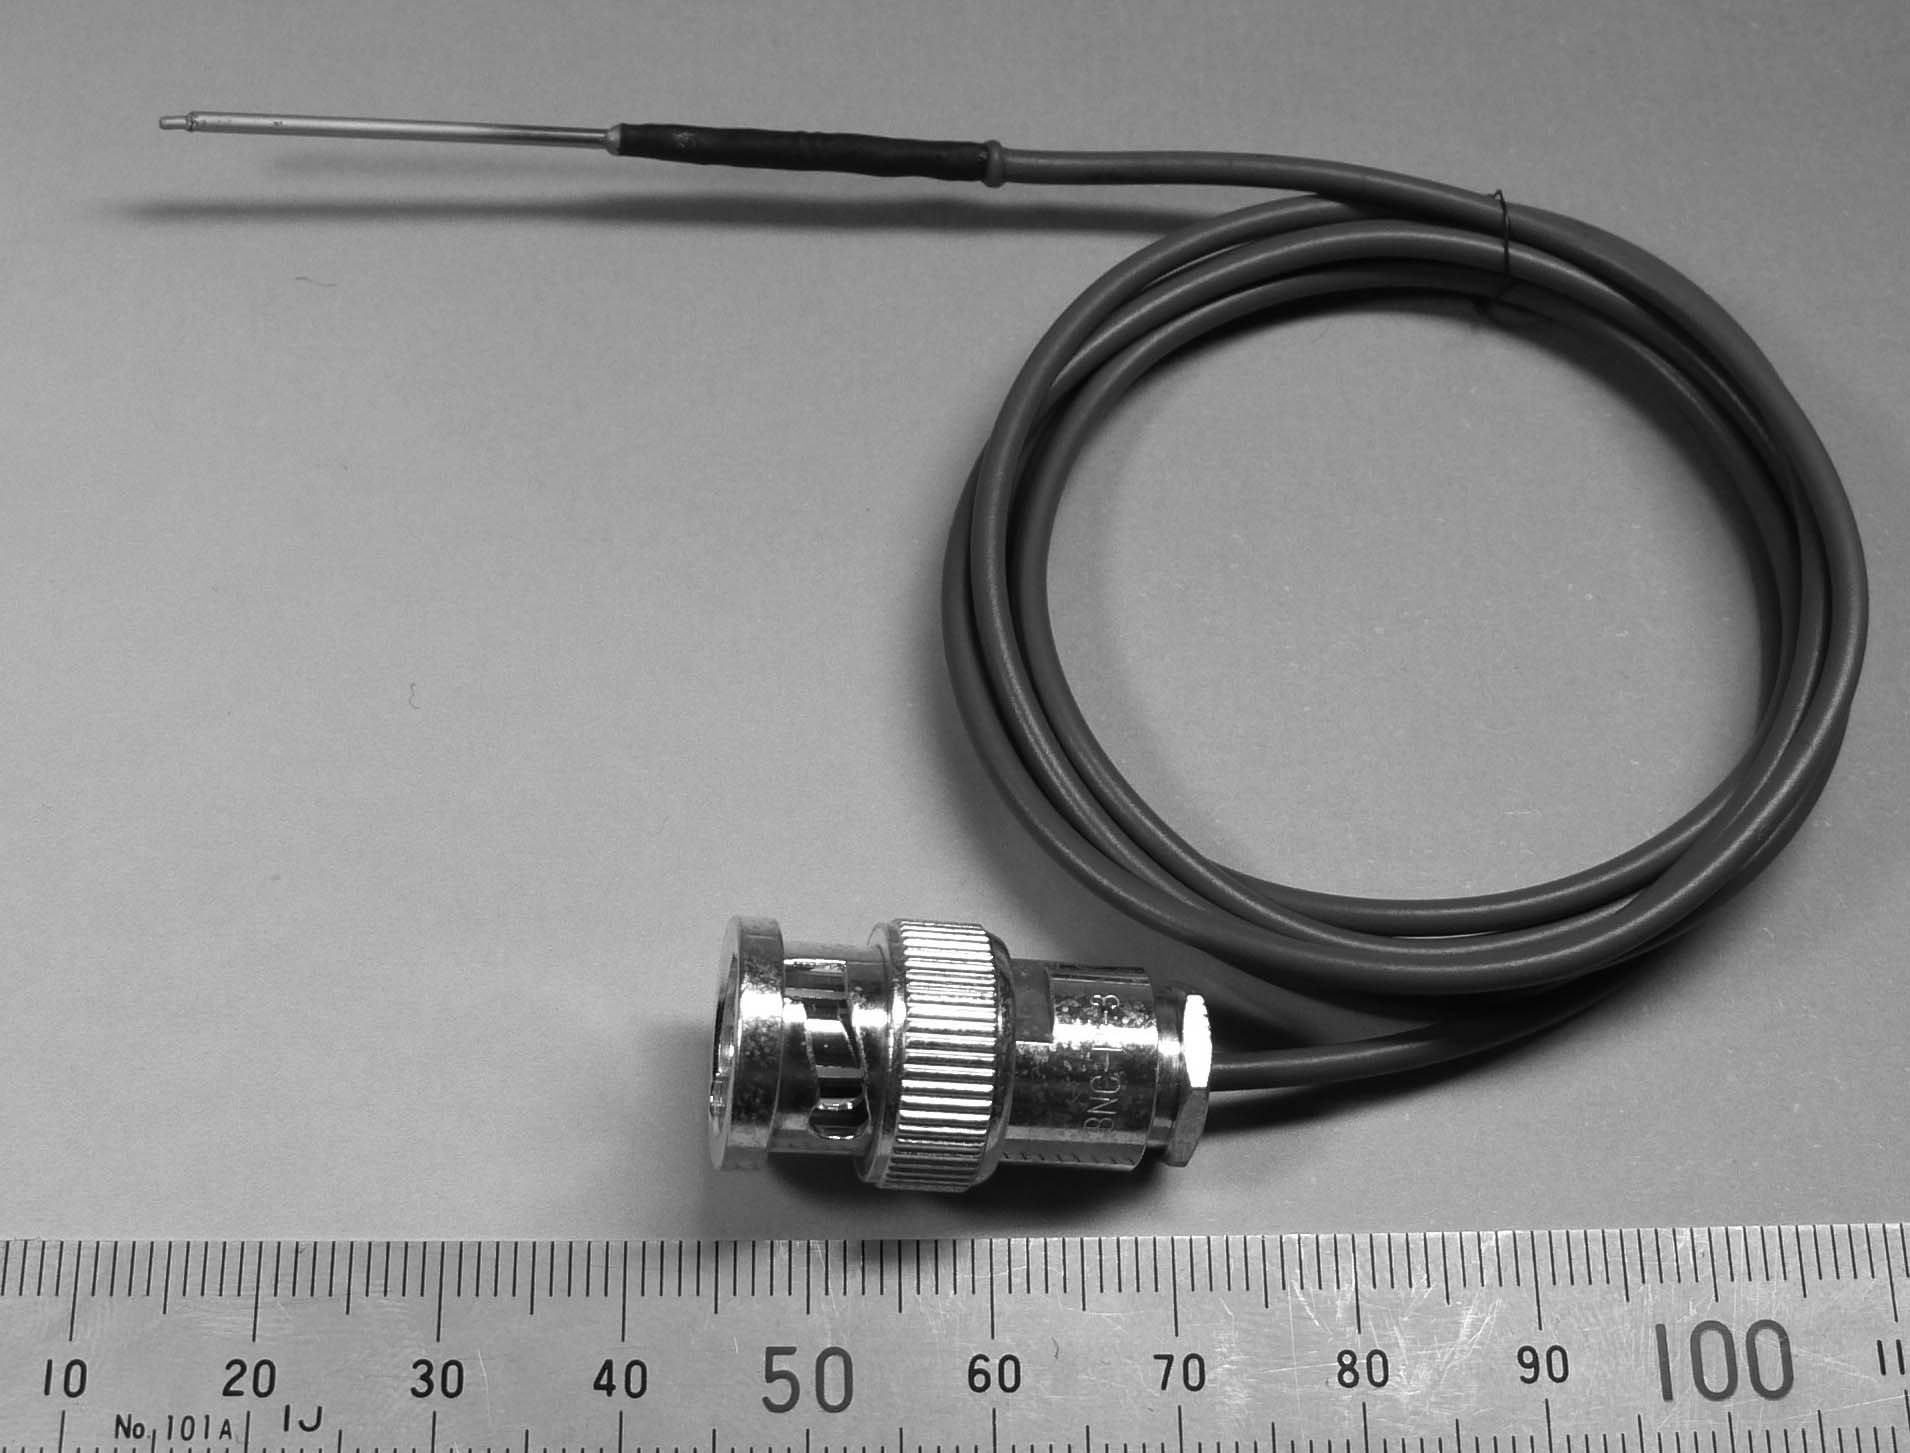
水熱合成法による圧電膜を用いた,高音圧音場下での測定が可能な広帯域超音波プローブ。
プローブ先端部を微小化することで,高空間分解能な測定を可能に。
圧電体として水熱合成PZT薄膜を用いることで耐久性を向上。
計測システム
エコーロケーションシステム
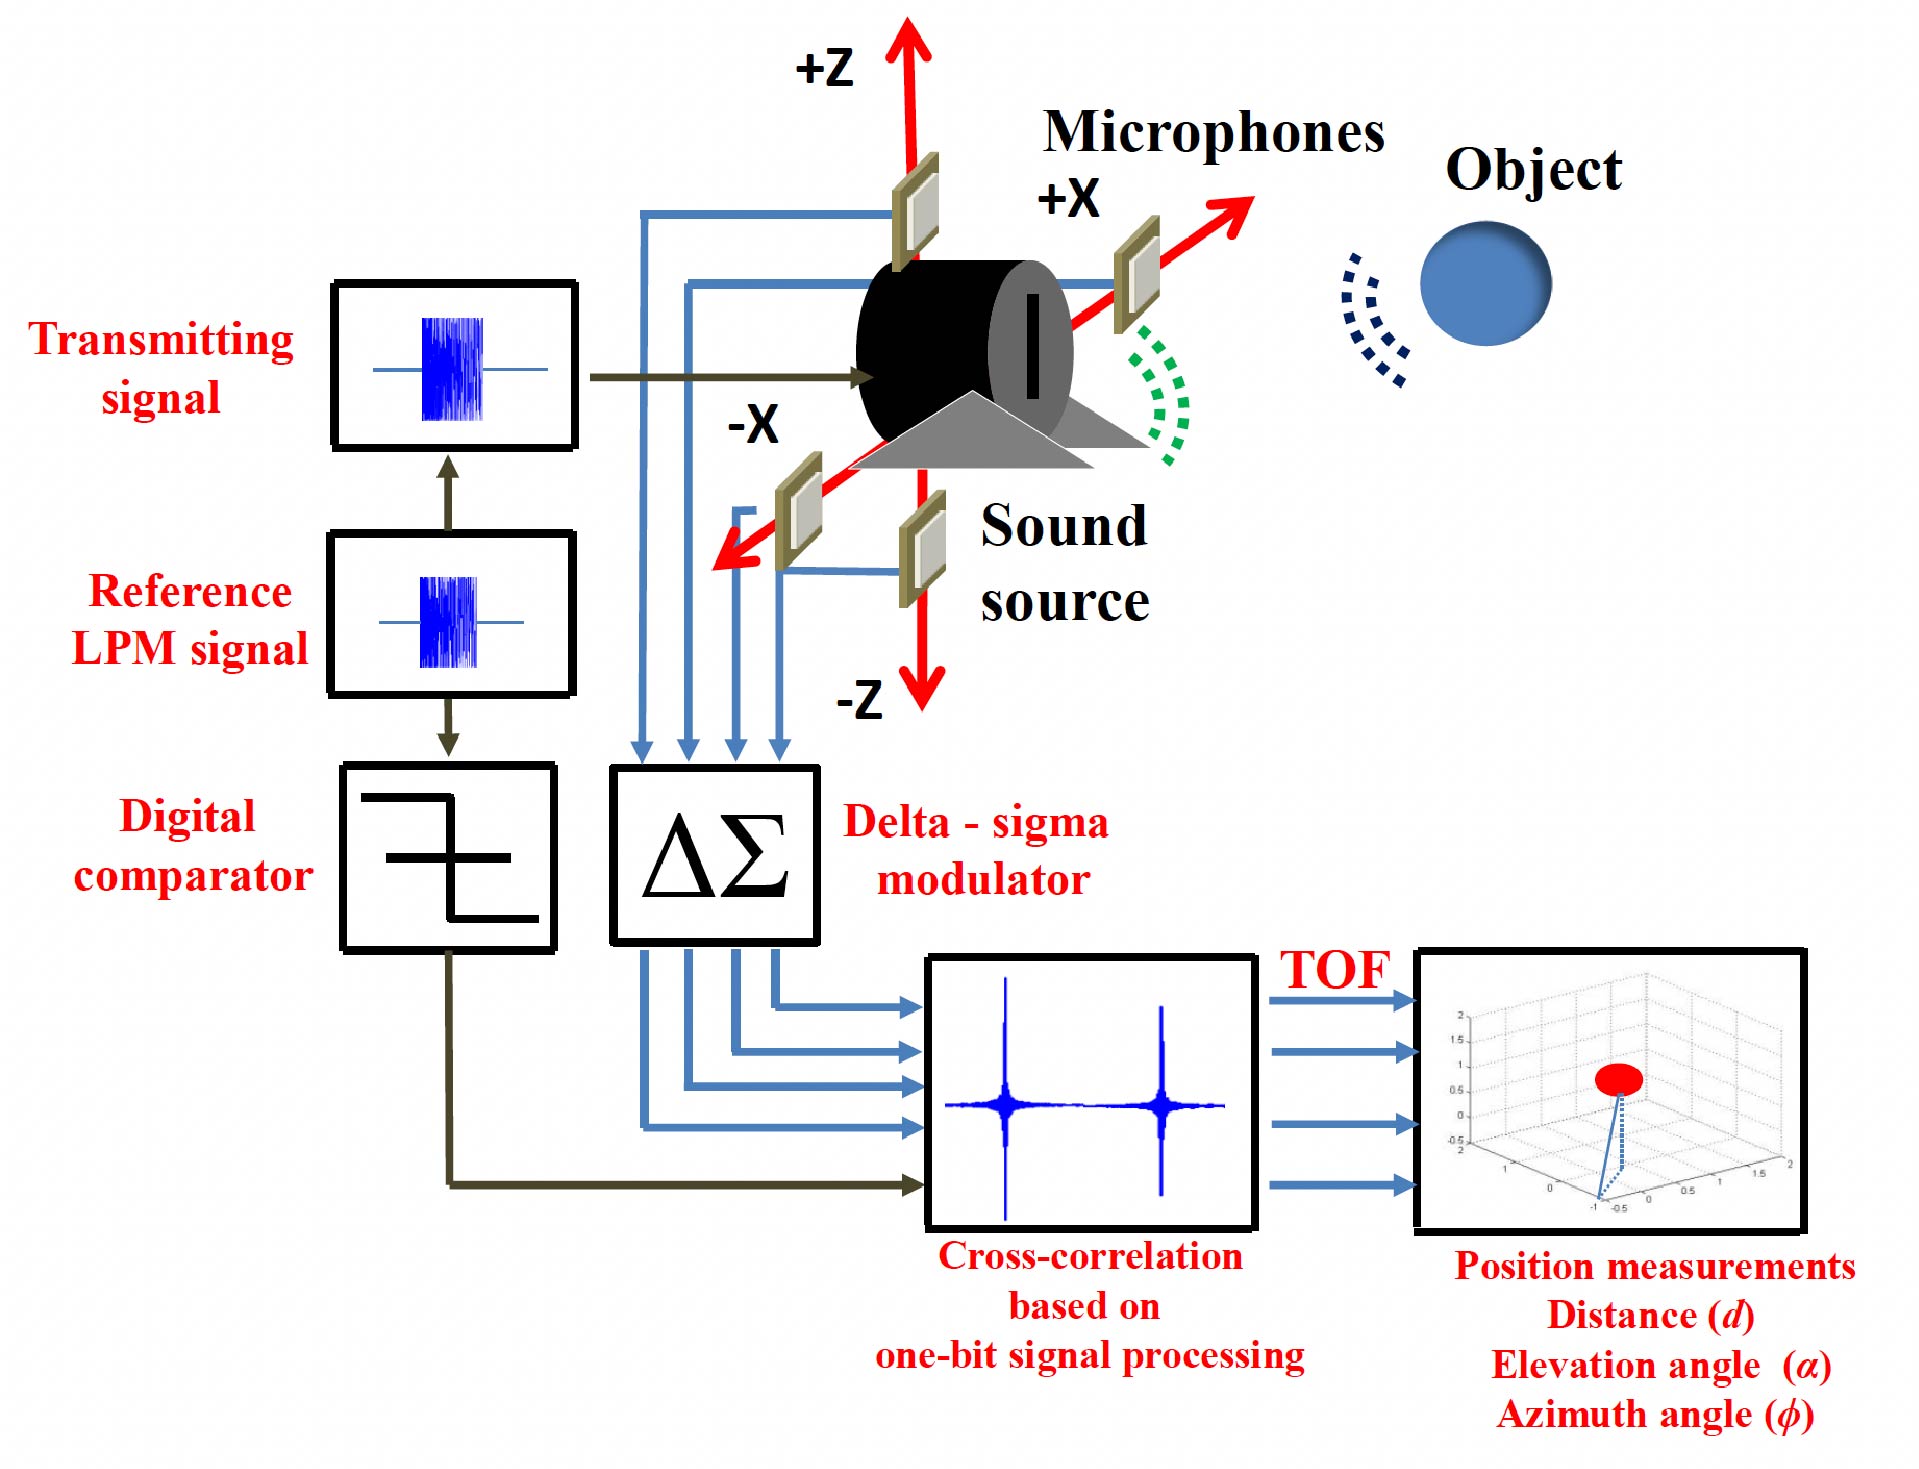
1bitデジタル信号処理を用いた,3次元位置速度ベクトル測定用エコーロケーションシステム。
アップチャープ波とダウンチャープ波を用いた相関処理により対象物の位置と速度ベクトルを算出。
FPGA上に実装した1ビットデジタル信号処理システムにより,高感度でかつ高速演算処理を実現。