3次元位置・速度ベクトル計測システム
空中に超音波を照射して,物体からの反射波から物体の三次元的な位置と,物体の移動速度ベクトルを計測するシステムです。コウモリのように位置と速度が同時に計測できます。考案した1ビット信号処理システムにより,FPGAを用いたリアルタイム処理を可能にしています。
送波器と受波器/送波信号
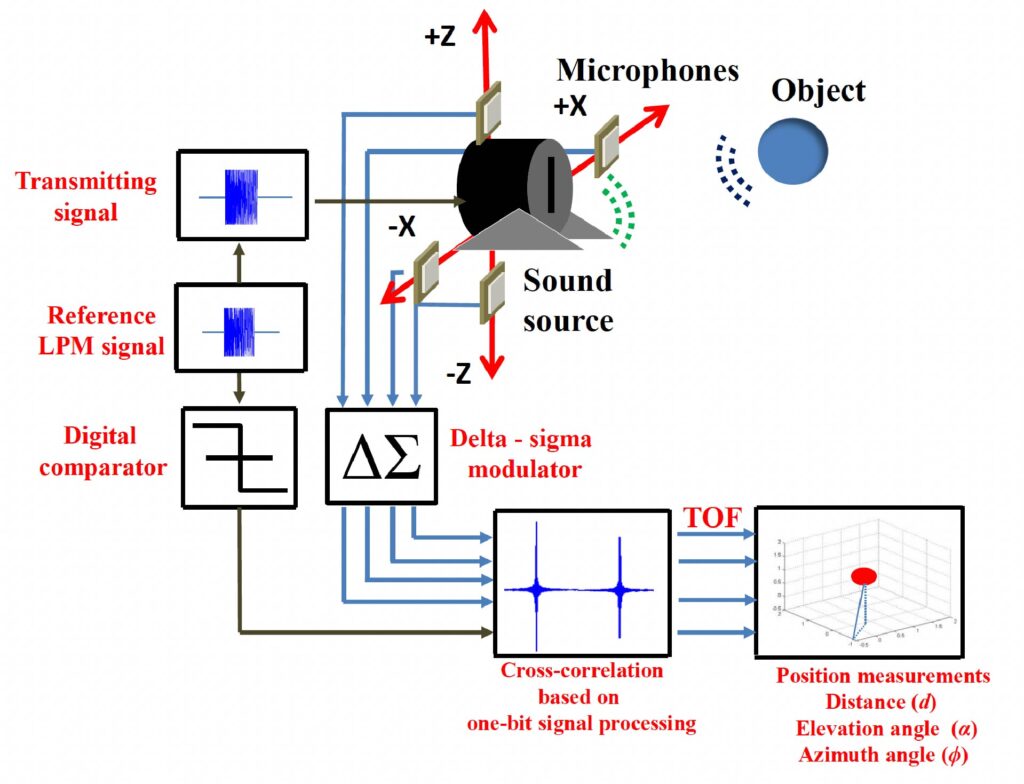
広周波数帯域の1台の高音用スピーカーより音波を照射し,4つの超音波用マイクロホンで反射音を受波するエコーロケーションシステムです。
音源にはパルク圧縮したチャープ波を使います。アップチャープとダウンチャープを一組として送波します。物体の移動によるドップラー効果を利用するため,線形位相変調チャープ波を使います。
相互相関処理
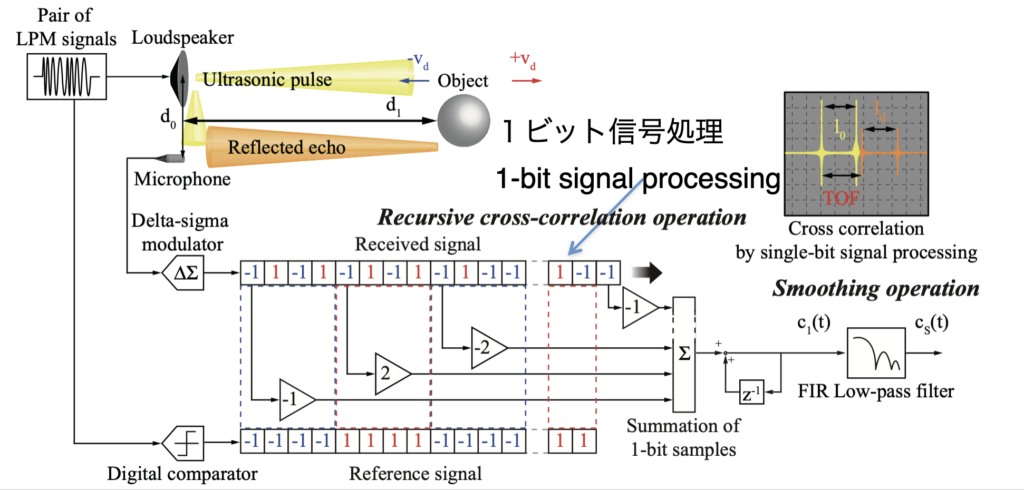
送波した信号と,受波した音波の信号の相互相関処理を行います。送波と受波の時間差計測により,物体との距離と速度を算出します。
信号処理では,送波信号と受波信号の積和演算が必要です。ここでは1ビット信号同士の積和演算処理とすることで,演算処理を劇的に単純化しています。
ピーク検出
青い信号が送波信号,赤い信号が受波信号を表現しています。時間とともに2つの信号のズレが変化していき,重なった瞬間に相間波形がピークとなります。ピークの瞬間が受波の瞬間となります。
アップチャープとダウンチャープを使っているので,相間波形のピークが2つとなります。この2つのピークの時間差から速度が求められます。
4つのマイクロホンからの信号を処理することで,3次元位置と速度ベクトルが算出されます。
距離計測精度の速度依存性
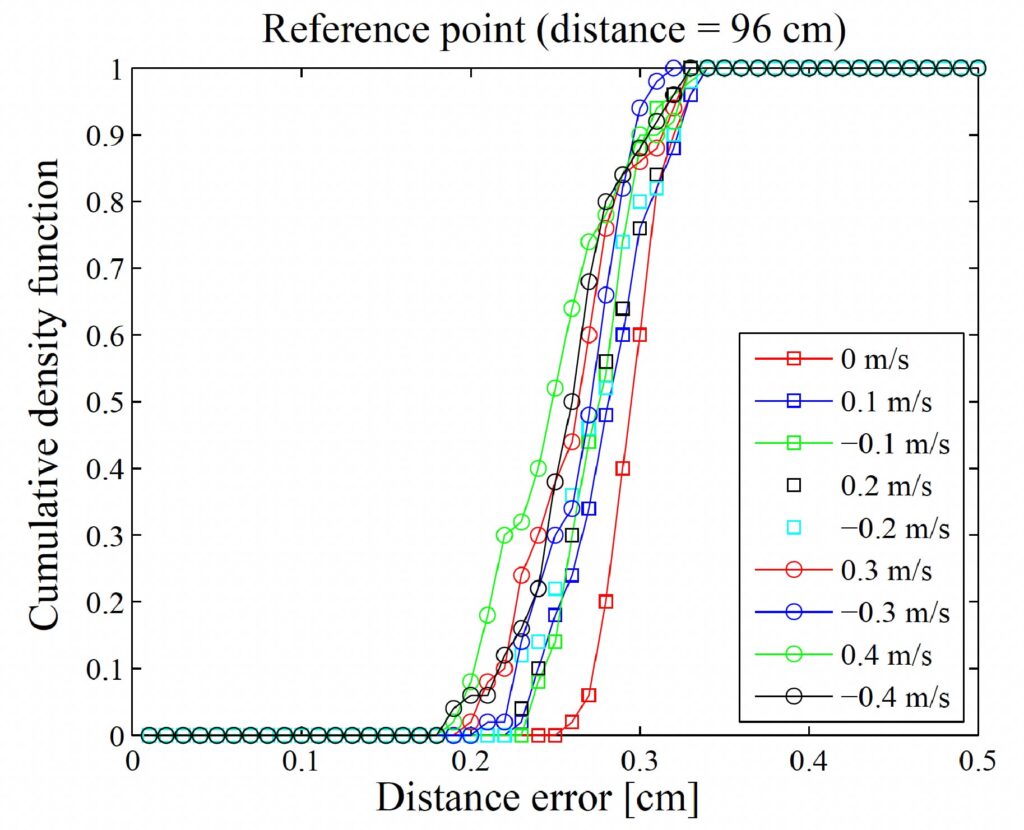
物体の移動速度により距離の計測誤差が生じています。96cmの距離に対して0.3cm程度の誤差が発生しています。精度の高い計測が実現できています。
速度の計測範囲と分解能も高く,軽い信号処理の負荷で精度の高い計測を実現しています。